తెలుగు
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
ఇండస్ట్రియల్ ఆటోమేషన్ కోసం ప్రొఫెషనల్ రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ సిరీస్ తయారీదారు
రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ సిరీస్ యొక్క ఆటోమేషన్-ఫోకస్డ్ రెట్రోఫిట్ సరఫరాదారుగా,JWGRIPట్రే కప్లింగ్ ఎడాప్టర్లు, రోబోట్-ఎండ్ గ్రిప్పింగ్ మాడ్యూల్స్ మరియు మెకానికల్ ఫెటీగ్ టెస్టింగ్తో ఆర్టిక్యులేటెడ్ గ్రాబింగ్ ఆర్మ్స్ మరియు CNC వర్క్షాప్లు మరియు ఆటోమేషన్ ఇంటిగ్రేటర్ల కోసం ప్రామాణిక బ్యాచ్ ఉత్పత్తిని అందజేస్తుంది. ఈ రోబోట్-సైడ్ స్విచింగ్ హార్డ్వేర్ పూర్తి ఫిక్చర్ రీప్లేస్మెంట్ లేకుండా ప్రధాన అప్గ్రేడ్ అడ్డంకులను తొలగిస్తుంది. UPC జీరో పాయింట్ పొజిషనింగ్ సిరీస్తో జత చేయబడింది మరియుజీరో పాయింట్ ప్యాలెట్ సిరీస్, ఇది రోబోట్-ఆపరేటెడ్ మరియు మాన్యువల్-సెటప్ స్టేషన్ల మధ్య అతుకులు లేని వర్క్పీస్ బదిలీ కోసం పూర్తి ఆటోమేటెడ్ మెటీరియల్-హ్యాండ్లింగ్ వర్క్ఫ్లోలను నిర్మిస్తుంది. మిశ్రమ మాన్యువల్-ఆటోమేషన్ ఉత్పత్తి పరిస్థితులలో దీర్ఘకాలిక స్థాన స్థిరత్వానికి హామీ ఇవ్వడానికి భారీ-ఉత్పత్తిలో కఠినమైన మెకానికల్ లాకింగ్ స్ట్రోక్ మరియు పొజిషనింగ్-పిన్ టాలరెన్స్ నియంత్రణలు వర్తించబడతాయి.
తప్పు సందేశం
పెద్ద సంఖ్యలో యంత్ర దుకాణాలు ఇప్పటికే పరిపక్వ మాన్యువల్ ఫిక్చర్ సిస్టమ్లను కలిగి ఉన్నాయి. ప్లాంట్ నిర్వాహకులు రోబోటిక్ హ్యాండ్లింగ్ను ప్రవేశపెట్టాలని ప్లాన్ చేసినప్పుడు, రోబోట్ చేతిని మాత్రమే కొనుగోలు చేయడం వల్ల లైట్లు-అవుట్ ఉత్పత్తి ఫలితాలను అందించవచ్చని వారు తరచుగా అనుకుంటారు. వాస్తవానికి, రోబోట్ బాడీలు మోషన్-ఎగ్జిక్యూటింగ్ పరికరాలు మాత్రమే. సరిపోలిన ఎండ్-ఎఫెక్టర్ స్విచింగ్ హార్డ్వేర్ లేకుండా, రోబోట్లు ఉత్పత్తి సైట్లో ఇప్పటికే ఉన్న ప్యాలెట్లు మరియు ఫిక్చర్లను విశ్వసనీయంగా పట్టుకోలేవు, ఎత్తలేవు మరియు గుర్తించలేవు.
సరిగ్గా సరిపోలని రోబోట్ గ్రిప్పింగ్ హార్డ్వేర్ నుండి ఎలాంటి ప్రతికూల పరిణామాలు వస్తాయి?
హై-స్పీడ్ రోబోట్ కదలిక సమయంలో వదులుగా కలపడం, ఆఫ్సెట్ పట్టుకోవడం లేదా ప్రమాదవశాత్తు ప్యాలెట్ పడిపోవడం సంభవించవచ్చు. చాలా ఆటోమేషన్ ప్రాజెక్ట్లు రోబోట్ కంట్రోలర్ లోపాల వల్ల కాదు, రోబోట్ ఫ్లాంజ్ మరియు వర్క్పీస్ క్యారియర్ల మధ్య అననుకూల కనెక్షన్ హార్డ్వేర్ కారణంగా తక్కువ సమయ సమయానికి గురవుతాయి.
రోబోట్ హార్డ్వేర్ను జోడించిన తర్వాత మీరు ఇప్పటికే ఉన్న మాన్యువల్-సెటప్ వర్క్ఫ్లోలను ఎలా సంరక్షిస్తారు?
అనేక ప్రారంభ ఆటోమేషన్ ట్రాన్స్ఫార్మేషన్ స్కీమ్లు వర్క్షాప్లను పూర్తి-ఆటోమేటిక్ మోడ్ని ఎంచుకోవడానికి మరియు అనుకూలమైన మాన్యువల్ జోక్యాన్ని విడిచిపెట్టమని బలవంతం చేస్తాయి. వాస్తవ-ప్రపంచ చిన్న-బ్యాచ్-మిశ్రమ ఉత్పత్తిలో, ఆపరేటర్లు ఇప్పటికీ ప్రత్యేక-ఆకారపు ఖాళీలను మాన్యువల్గా లోడ్ చేయాలి, సెమీ-ఫినిష్డ్ భాగాలను తనిఖీ చేయాలి లేదా ఎమర్జెన్సీ వర్క్పీస్ విడదీయడం నిర్వహించాలి.
రోబోట్-ఎండ్ స్విచింగ్ హార్డ్వేర్ పూర్తిగా గమనింపబడని భారీ ఉత్పత్తికి మాత్రమే వర్తించబడుతుందా?
ఇది సాధారణ అపార్థం. ఇది సెమీ ఆటోమేటెడ్ హైబ్రిడ్-మోడ్ వర్క్షాప్లకు కూడా గొప్ప విలువను అందిస్తుంది. ఆపరేటర్లు సంక్లిష్టమైన మాన్యువల్ తయారీ పనిని ఆఫ్లైన్లో పూర్తి చేయగలరు మరియు రోబోట్లు పునరావృతమయ్యే ప్యాలెట్ రవాణా పనుల బాధ్యతను తీసుకుంటాయి.
ఫంక్షనల్ తేడాలు
రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ ట్రే కప్లింగ్: ఈ ఇంటర్మీడియట్ కనెక్ట్ కాంపోనెంట్ గ్రిప్పింగ్ మాడ్యూల్స్ మరియు టార్గెట్ ప్యాలెట్ల మధ్య స్థిరమైన మెకానికల్ మ్యాచింగ్ సంబంధాన్ని ఏర్పరుస్తుంది. ఇది రోబోట్ మోషన్ పొజిషనింగ్ ఎర్రర్ల ద్వారా ఉత్పన్నమయ్యే మైనర్ పొజిషన్ డివియేషన్ను గ్రహిస్తుంది, హై-స్పీడ్ ట్రాన్స్ఫర్ సైకిల్స్ సమయంలో యాంత్రిక నిర్మాణాల మధ్య దృఢమైన తాకిడి నష్టాన్ని నివారిస్తుంది.
N160 రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ మాడ్యూల్: ఈ కోర్ ఫ్లాంజ్-మౌంటెడ్ మాడ్యూల్ నేరుగా రోబోట్ అవుట్పుట్ ఫ్లాంజ్లో ఇన్స్టాల్ చేయబడిన బేస్ యూనిట్గా పనిచేస్తుంది. ఇది రోబోట్ ప్రోగ్రామ్ పారామితులను పదేపదే సవరించకుండా వివిధ ముగింపు సాధనాలను వేగంగా మార్చుకోవడానికి అనుమతించే, తదుపరి ఆయుధాలను పట్టుకోవడం కోసం ప్రామాణిక లాకింగ్ ఇంటర్ఫేస్ను అందిస్తుంది.
రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ కోసం N160 హింజ్ లింకేజ్ ఆర్మ్: ప్యాలెట్ బయటి ఆకృతులను భౌతికంగా సంప్రదించే కదిలే ఎగ్జిక్యూటింగ్ ఆర్మ్. దాని స్ట్రక్చరల్ అవుట్లైన్ ప్యాలెట్ అంచు జ్యామితి ప్రకారం ఆప్టిమైజ్ చేయబడింది, ఇది స్థిరమైన చుట్టడం-శైలి గ్రాబింగ్ ఫోర్స్ను అందిస్తుంది. ఇది రోబోట్ ట్రాజెక్టరీ కదలిక సమయంలో త్వరణం మరియు క్షీణత కింద జారిపోకుండా నిరోధిస్తుంది.
కోర్ మూల్యాంకన సూచికలు
రేట్ చేయబడిన లోడ్ వాస్తవ ఉత్పత్తి డిమాండ్లకు సరిపోతుందో లేదో నిర్ధారించడం ఎలా?
వినియోగదారులు రోబోట్-ఆర్మ్ నామమాత్రపు లోడ్ డేటాను మాత్రమే సూచించలేరు. వారు గ్రిప్పర్ మాడ్యూల్, లింకేజ్ ఆర్మ్, ప్యాలెట్, ఫిక్చర్ మరియు ముడి వర్క్పీస్తో సహా మొత్తం బరువును లెక్కించాలి. కంపోజిట్ లోడ్ను అధిగమించడం వల్ల మెకానికల్ వేర్ను వేగవంతం చేస్తుంది మరియు దాచిన డ్రాపింగ్ రిస్క్లను ప్రేరేపిస్తుంది.
సున్నా-పాయింట్ చక్ ఖచ్చితత్వంతో సమానంగా గ్రిప్పింగ్ చర్య యొక్క రిపీట్ పొజిషనింగ్ ఖచ్చితత్వం ఎందుకు ముఖ్యమైనది?
మెషిన్-సైడ్ చక్లు మైక్రాన్-స్థాయి ఖచ్చితత్వాన్ని కలిగి ఉన్నప్పటికీ, రోబోట్ గ్రిప్పర్ ప్యాలెట్లను ఎంచుకునే మరియు ఉంచే సమయంలో పెద్ద స్థాన విచలనాన్ని ఉత్పత్తి చేస్తే, మొత్తం సిస్టమ్ ఖచ్చితత్వం బాగా తగ్గుతుంది. గ్రిప్పర్-సైడ్ పొజిషనింగ్ ఎర్రర్ మొత్తం వర్క్హోల్డింగ్ లూప్కు పంపబడుతుంది.
రోబోట్-ఎండ్ హార్డ్వేర్ కోసం ఏ పర్యావరణ కారకాలను పరిగణించాలి?
రోబోట్ ఎండ్-ఎఫెక్టర్లు మెషిన్-టూల్ పెరిఫెరల్ జోన్లలో పని చేస్తాయి, శీతలకరణి, మెటల్ చిప్స్ మరియు ఆయిల్ మిస్ట్లను కత్తిరించడం ద్వారా స్ప్లాష్ చేయబడతాయి. హార్డ్వేర్ ఉపరితల చికిత్స మరియు సీలింగ్ పనితీరు ఉమ్మడి కదిలే స్థానాల్లో తుప్పు మరియు చిప్-జామింగ్ను నిరోధించాలి.
పెరిఫెరల్ జీరో-పాయింట్ వర్క్హోల్డింగ్ హార్డ్వేర్తో అతుకులు లేని డాకింగ్ను ఎలా గ్రహించాలి?
UPC జీరో పాయింట్ పొజిషనింగ్ సిరీస్తో సహకరించడానికి ఏ ముందస్తు అవసరాలు అవసరం?
లక్ష్య ప్యాలెట్ల కోసం స్థిరమైన బాహ్య-కాంటౌర్ గ్రాబింగ్ కొలతలు ఉంచండి. కీలు లింకేజ్ ఆర్మ్ జ్యామితి తప్పనిసరిగా UPC-సిరీస్ ప్యాలెట్ ఎడ్జ్ స్ట్రక్చర్కు అనుగుణంగా ఉండాలి, తద్వారా రోబోట్లు రోబోట్-అనుకూల ప్యాలెట్ల కోసం స్థిరమైన పికింగ్ చర్యను పూర్తి చేయగలవు.
జీరో పాయింట్ ప్యాలెట్ సిరీస్తో సరిపోలడం ద్వారా ఎలాంటి ప్రయోజనాలు లభిస్తాయి?
ట్రే కప్లింగ్ అడాప్టర్తో, రోబోట్లు సాధారణ మానవీయంగా ఉపయోగించే ప్యాలెట్లను కూడా నిర్వహించగలవు. మునుపటి హార్డ్వేర్ పెట్టుబడిని రక్షించడం ద్వారా సెమీ ఆటోమేటెడ్ పరివర్తనను గ్రహించడానికి దుకాణాలు ఇప్పటికే ఉన్న అన్ని ప్యాలెట్లను భర్తీ చేయవలసిన అవసరం లేదు.
హైబ్రిడ్-మోడ్ ఆపరేషన్లో ఏ దాగి ఉన్న ప్రమాదాలను నివారించాలి?
ఒక రోబోట్ వర్కింగ్ ఏరియాలో విభిన్న బాహ్య కొలతలు కలిగిన ప్యాలెట్ల మిశ్రమ వినియోగాన్ని నిరోధించండి. వేర్వేరు అవుట్లైన్ పరిమాణాలు తప్పు పట్టుకునే స్థానాలకు కారణమవుతాయి. ఖచ్చితమైన ప్యాలెట్ వర్గీకరణ నిర్వహణ ఆన్-సైట్లో నిర్వహించబడాలి.
హార్డ్వేర్ మెటీరియల్ మరియు ప్రాసెస్ లక్షణాలు
గ్రిప్పర్ మాడ్యూల్స్ మరియు లింకేజ్ ఆర్మ్స్ యొక్క ప్రధాన నిర్మాణ వస్తువులు అధిక-శక్తి మిశ్రమం ఉక్కును స్వీకరించాయి. కీ పరిచయం మరియు లాకింగ్ ఉపరితలాలు కార్బరైజింగ్ క్వెన్చింగ్ మరియు ప్రెసిషన్ గ్రౌండింగ్ను అందుకుంటాయి. పూర్తయిన ప్రతి భాగం షిప్మెంట్కు ముందు రిపీట్ గ్రాబ్-రిలీజ్ సైక్లిక్ ఫెటీగ్ టెస్టింగ్ను పాస్ చేస్తుంది. రేట్ చేయబడిన పూర్తి-లోడ్ పరిస్థితులలో నిర్మాణ వైకల్యం ఖచ్చితంగా నియంత్రించబడుతుంది.
ఫ్లాంజ్ కనెక్షన్ కొలతలు ప్రధాన స్రవంతి పారిశ్రామిక రోబోట్ ఇంటర్ఫేస్ ప్రమాణాలను అనుసరిస్తాయి. కీ ఇన్స్టాలేషన్ హోల్ స్థానాలు పరస్పర మార్పిడిని నిర్వహిస్తాయి, ఆన్-సైట్ ఇన్స్టాలేషన్ సమయంలో సెకండరీ సవరణ పనిని తగ్గిస్తుంది.
ప్రామాణికం కాని ప్యాలెట్ అవుట్లైన్లు మరియు వివిధ రోబోట్ బ్రాండ్లకు సరిపోయేలా కస్టమ్-అడాప్టేషన్ సేవలు గ్రాబింగ్ స్ట్రోక్ అడ్జస్ట్మెంట్, స్పెషల్ ఫ్లేంజ్ కన్వర్షన్ ప్లేట్లు మరియు యాంటీ-వేర్ సర్ఫేస్ ట్రీట్మెంట్ను కవర్ చేస్తాయి.
అప్లికేషన్ నోట్స్
రోబోట్-సైడ్ గ్రిప్పింగ్ భాగాలు ప్రతి కదలిక చక్రంలో తరచుగా త్వరణం-తరుగుదల ప్రభావాన్ని కలిగి ఉంటాయి. కీలు కీళ్ల లోపల చిప్ చేరడం చలన నిరోధకతను పెంచుతుంది మరియు గ్రాబింగ్ ఆఫ్సెట్ను ఉత్పత్తి చేస్తుంది. ఆవర్తన ఉమ్మడి శుభ్రపరచడం మరియు సరళత తప్పనిసరిగా రోజువారీ పరికరాలు-నిర్వహణ చెక్లిస్ట్లలో చేర్చబడాలి. సాధారణ నిర్వహణ లేకుండా నిరంతర ఆపరేషన్ బాగా-ఇంజనీరింగ్ చేసిన ఆటోమేషన్ కాంపోనెంట్ల కోసం కూడా గ్రాబింగ్ స్టెబిలిటీని క్రమంగా క్షీణింపజేస్తుంది.

- View as
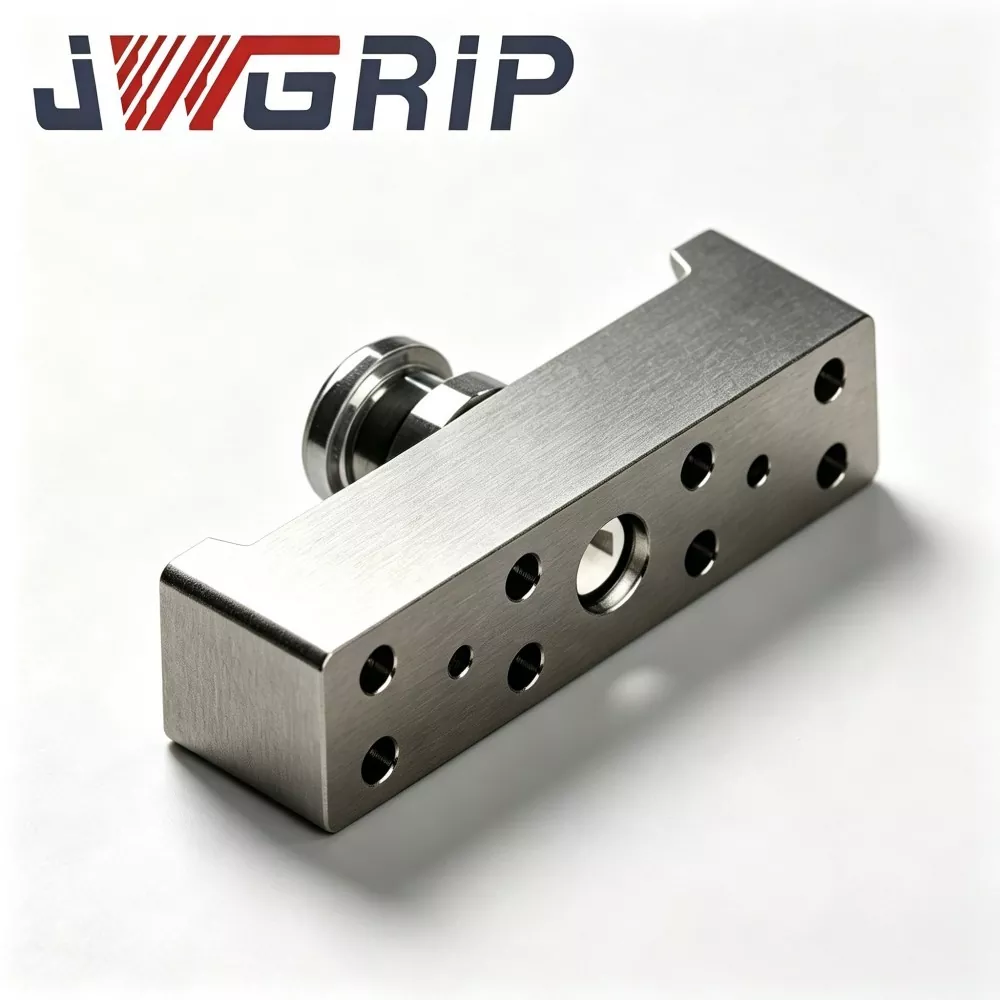
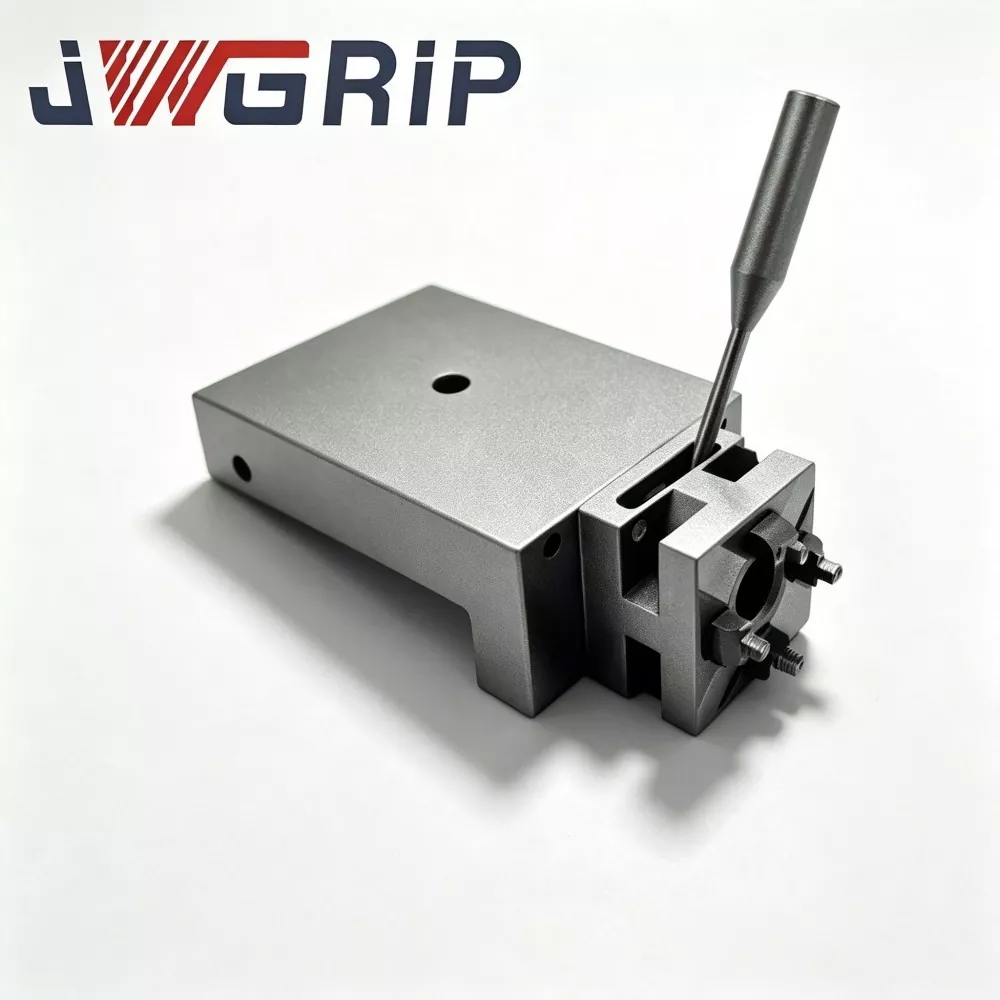
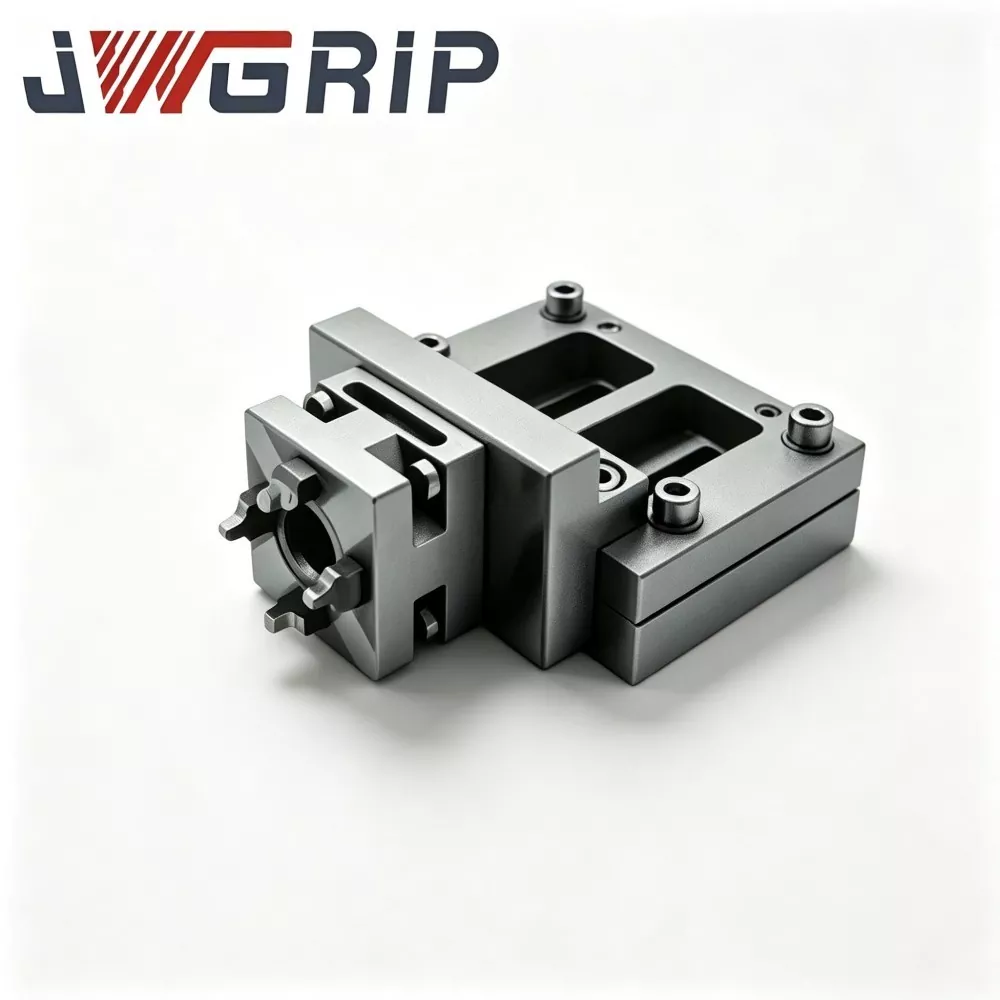
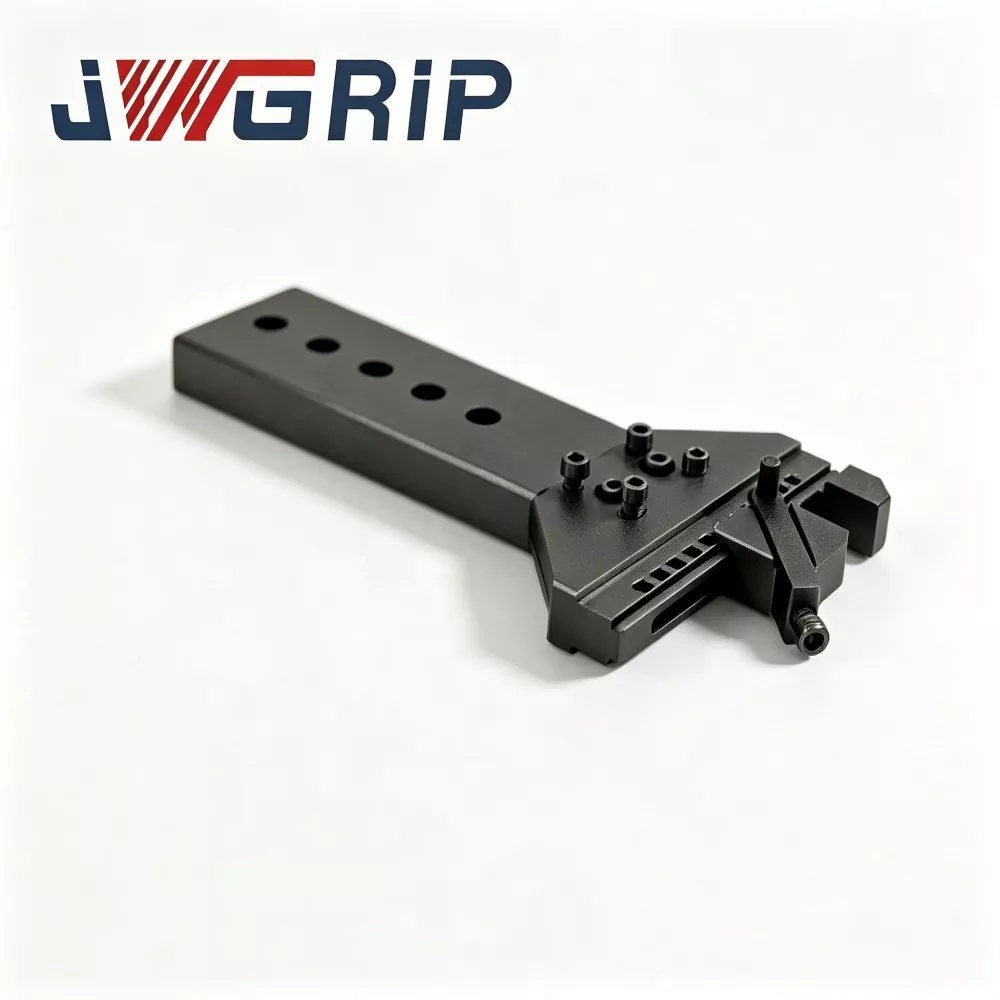
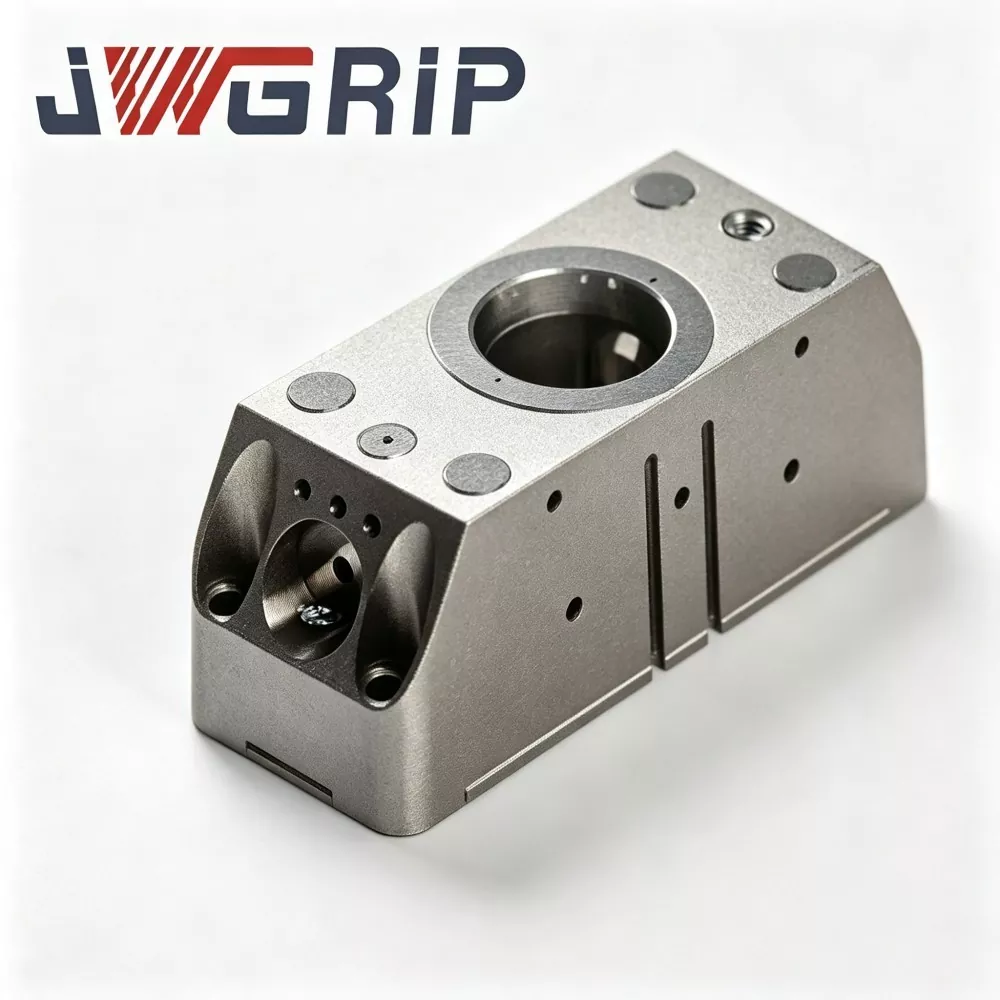
రోబోట్ త్వరిత మార్పు గ్రిప్పర్ కోసం N160 కీలు లింకేజ్ ఆర్మ్
JWGRIP అనేది చైనాలో రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ కోసం N160 హింజ్ లింకేజ్ ఆర్మ్ యొక్క ప్రొఫెషనల్ తయారీదారు మరియు సరఫరాదారు, గ్లోబల్ ఆటోమేషన్ ప్రాజెక్ట్ డిప్లాయ్మెంట్ మరియు వర్క్షాప్ నిర్వహణకు మద్దతుగా స్టాక్లో పూర్తిగా స్టాండర్డ్ ఉత్పత్తులతో ఫ్యాక్టరీ డైరెక్ట్ సేవను అందిస్తుంది. ఇది N160 సిరీస్ రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ మాడ్యూల్స్ కోసం ప్రత్యేకంగా రూపొందించబడిన అధిక-పనితీరు గల కోర్ ఫోర్స్-ట్రాన్స్మిషన్ కీలు రాకర్ భాగం. ఇది ఆప్టిమైజ్డ్ ఫోర్స్ ట్రాన్స్మిషన్ స్ట్రక్చర్ మరియు హాట్-ఫోర్జ్డ్ ఇంటిగ్రేటెడ్ ఫార్మింగ్ టెక్నాలజీని ఒకే ఫంక్షనల్ యూనిట్గా అనుసంధానిస్తుంది, లీనియర్ పిస్టన్ డ్రైవింగ్ ఫోర్స్ను గ్రిప్పర్ దవడ స్వింగింగ్ క్లాంపింగ్ మోషన్గా మార్చే కీ కైనమాటిక్ పార్ట్గా పనిచేస్తుంది.
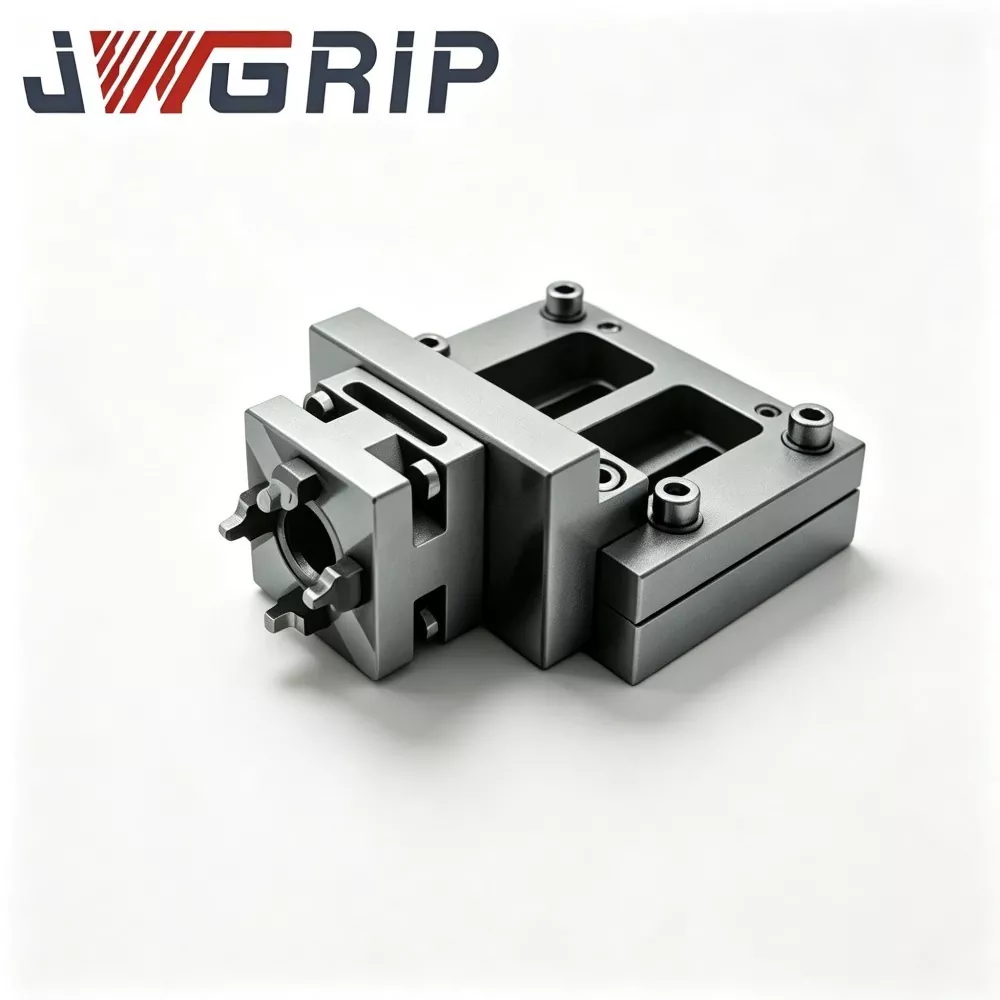
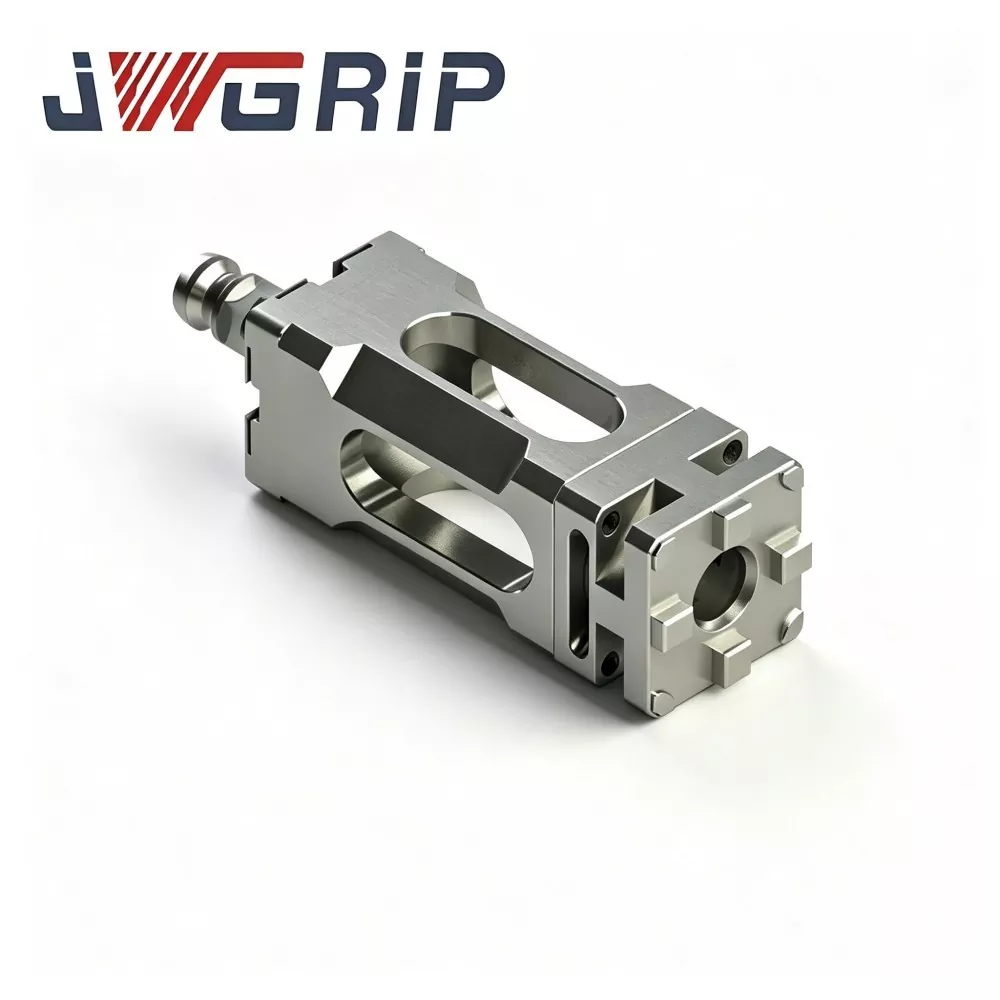
N160 రోబోట్ త్వరిత మార్పు గ్రిప్పర్ మాడ్యూల్
JWGRIP అనేది చైనాలో N160 రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ మాడ్యూల్ యొక్క ప్రొఫెషనల్ తయారీదారు మరియు సరఫరాదారు, బల్క్ ఆర్డర్ సేకరణకు మద్దతు ఇస్తుంది మరియు గ్లోబల్ ఆటోమేషన్ ప్రాజెక్ట్ భాగస్వాములకు నిజమైన ఫ్యాక్టరీ ధరను అందిస్తుంది. ఇది ఆధునిక అనువైన మానవరహిత ఉత్పత్తి మార్గాల కోసం ప్రత్యేకంగా రూపొందించబడిన కొత్తగా అప్గ్రేడ్ చేయబడిన ఇంటిగ్రేటెడ్ రోబోట్ ఎండ్-ఆఫ్-ఆర్మ్ ఎగ్జిక్యూషన్ యూనిట్. న్యూమాటిక్ ప్యారలల్ గ్రిప్పర్ మరియు రోబోట్ త్వరిత-మార్పు ఇంటర్ఫేస్లను ఒకే మాడ్యులర్ బాడీలోకి వినూత్నంగా ఏకీకృతం చేయడం, ఇది ప్రత్యేక శీఘ్ర-మార్పు డిస్క్లు మరియు స్వతంత్ర గ్రిప్పర్ అసెంబ్లీ అవసరాన్ని తొలగిస్తుంది, అదనపు బహుళ-పొర కనెక్టింగ్ ఫ్లాంగ్లు లేదా ట్రాన్సిషనల్ యాక్సెసరీలు అవసరం లేదు.
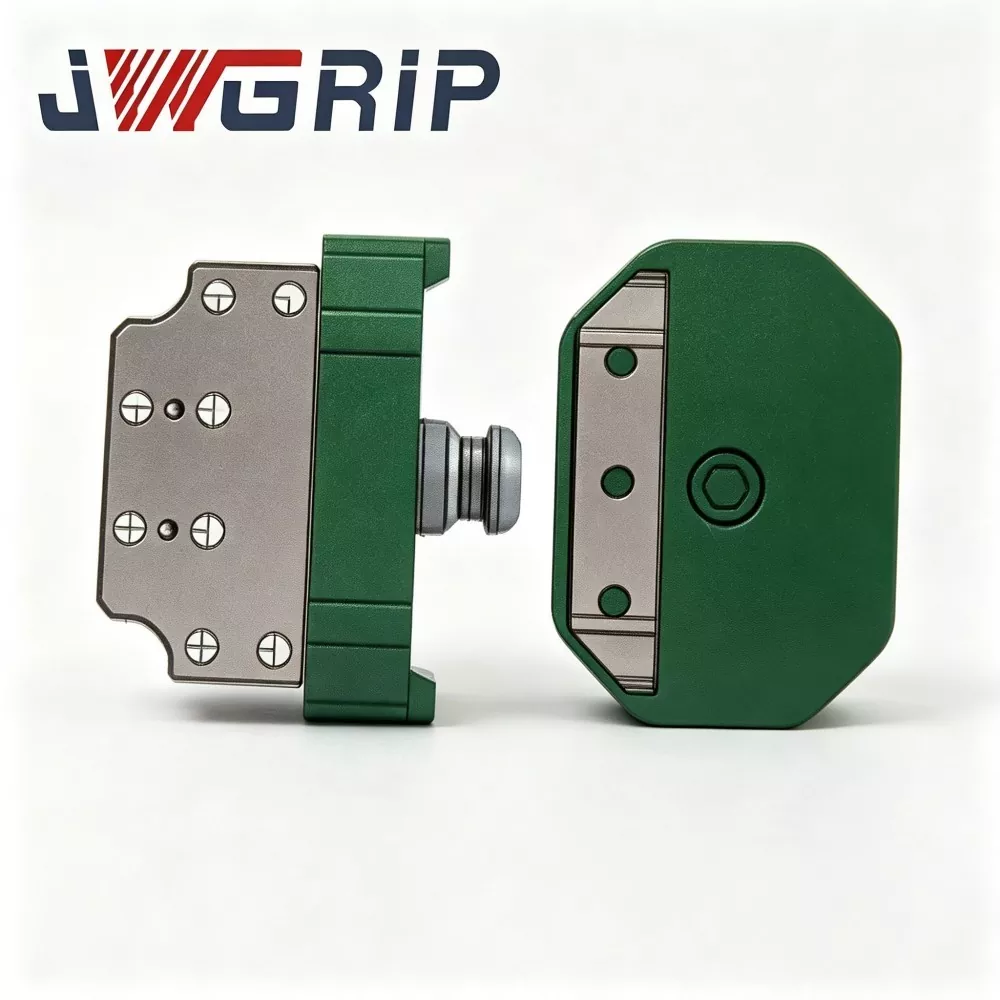
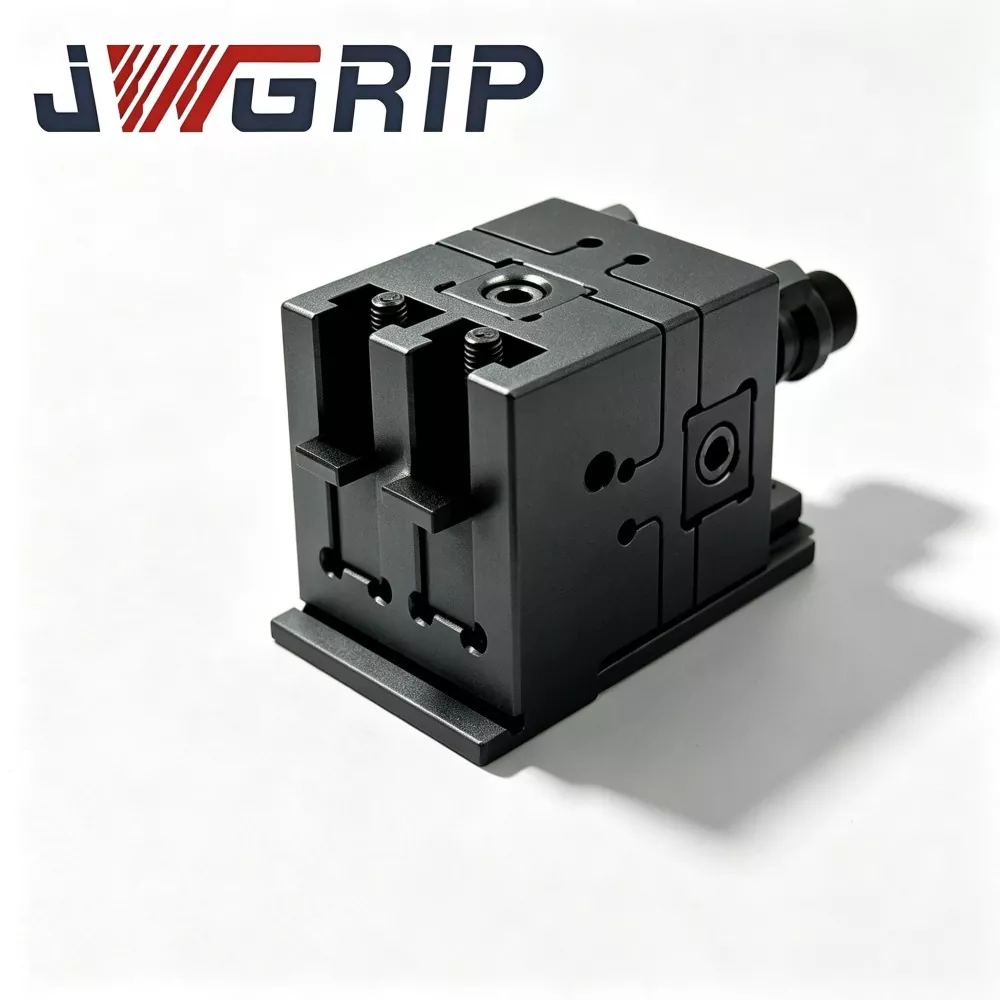
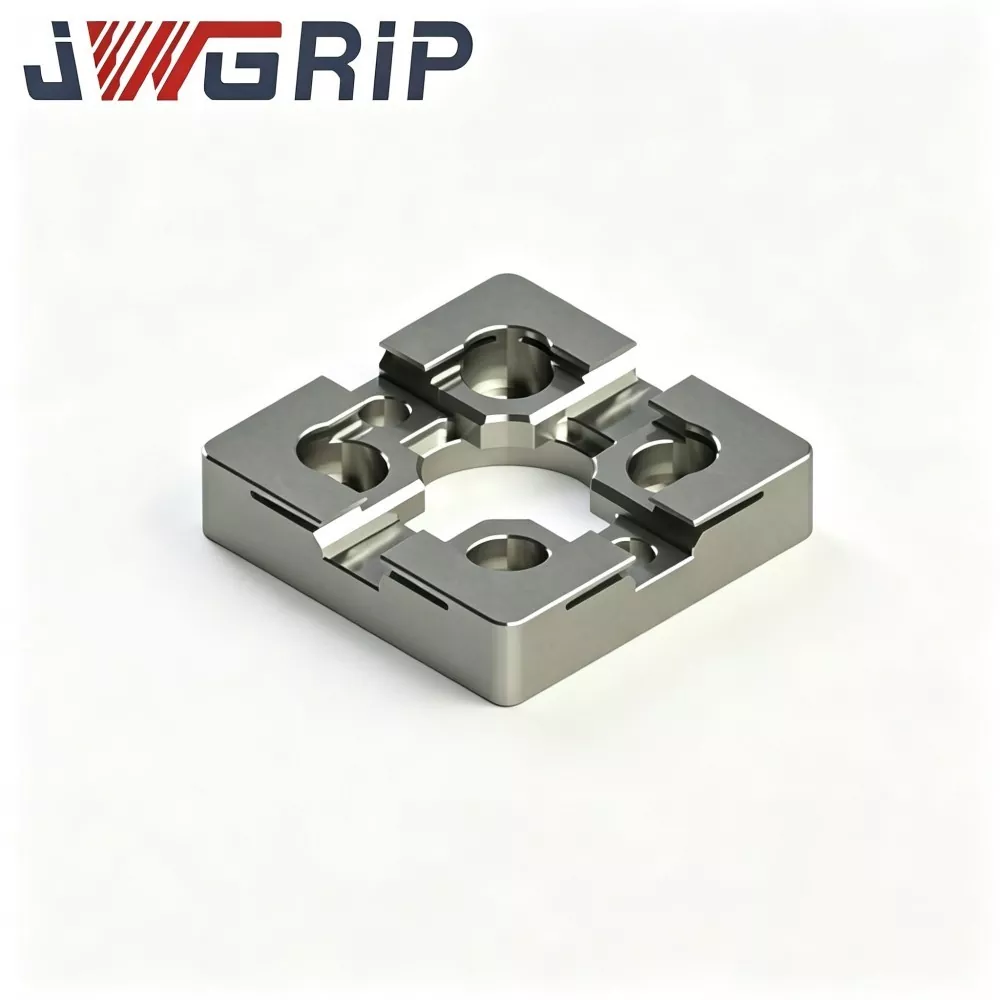
రోబోట్ త్వరిత మార్పు గ్రిప్పర్ ట్రే కలపడం
JWGRIP అనేది చైనాలో ప్రొఫెషనల్ రోబోట్ క్విక్ చేంజ్ గ్రిప్పర్ ట్రే కప్లింగ్ యొక్క తయారీదారు మరియు సరఫరాదారు. ఇది అనువైన మానవరహిత స్వయంచాలక ఉత్పత్తి మార్గాల కోసం ప్రత్యేకంగా రూపొందించబడిన అధునాతన ఇంటిగ్రేటెడ్ రోబోట్ ఎండ్-ఎఫెక్టర్ స్విచింగ్ భాగం. ఇది హై-స్ట్రెంత్ అల్లాయ్ స్టీల్ స్ట్రక్చరల్ కాన్ఫిగరేషన్ మరియు ప్రెసిషన్ గ్రౌండింగ్ ప్రాసెస్ను ఒకే యూనిట్గా అనుసంధానిస్తుంది, గ్రిప్పర్స్, ట్రేలు మరియు ఇతర ఎండ్ టూల్స్ రీప్లేస్మెంట్ సమయంలో మాన్యువల్ జోక్యం లేకుండా పూర్తిగా ఆటోమేటిక్ రోబోట్ టూల్ స్విచింగ్ను గ్రహించింది.
JWGRIP అనేది చైనాలో ఒక ప్రొఫెషనల్ రోబోట్ త్వరిత మార్పు గ్రిప్పర్ సిరీస్ తయారీదారు మరియు సరఫరాదారు. మా ఫ్యాక్టరీ నుండి పోటీ ధరలో అధిక నాణ్యత గల ఉత్పత్తులను హోల్సేల్ చేయడానికి మేము మిమ్మల్ని హృదయపూర్వకంగా స్వాగతిస్తున్నాము.
వార్తల సిఫార్సులు